High-Axis Control / Distributed Architecture / Power Continuity
1. 最大256軸対応が示す、多軸・分散制御の電源課題
最大256軸に対応するコントローラは、大規模かつ高速な同期制御を対象とする フラッグシップ領域の製品です。 実際に256軸すべてを一つの装置で常時使用する事例は限定されますが、 16軸、32軸、64軸規模の設備でも、PLC、モーション制御、分散I/O、 通信ノード、IPC、サーボが相互に依存する構造は共通しています。
軸数と通信ノードが増えるほど、一つの瞬低・瞬停による影響範囲は広がり、 再同期、原点復帰、工程状態の確認、品質判定に要する復旧工数も増加します。 したがって、多軸制御ではコントローラの処理性能だけでなく、 制御、通信、記録、安全機能を支える電源系統を、設備構成と一体で設計する必要があります。
| 軸数の目安 | 現場で増える要素 | 電源断の影響 |
|---|---|---|
| 16~32軸 | PLC、HMI、リモートI/O、複数サーボ、検査端末 | I/O再起動、通信断、検査ログ欠落、原点復帰。 |
| 32~64軸 | 複数工程同期、EtherCAT、IPC、上位システム連携 | 再同期、レシピ再読込、工程状態確認、品質再検査。 |
| 128~256軸 | 多数ノード、分散I/O、高速同期、複数制御盤、データ統合 | 一つの停止が設備セル全体へ波及し、復旧順序も複雑化する。 |
市場がまだ小さいことと、技術課題が存在しないことは同じではありません。 高軸数設備で先に見えている問題が、設備統合の進展とともに一般的な制御盤へ降りてきます。
Primary Data / Power Monitoring / Event Correlation
2. 最初に確認するのは、UPS容量ではなく「どこから止まったか」
「EtherCATが落ちた」「PLCが再起動した」という装置側ログだけでは、供給電源、盤内電源、DC24V母線、通信ノードのどこが起点だったか判断できません。 多軸制御では、設備ログが多いからこそ、供給側から工程側までを同じ時刻軸で結ぶ必要があります。
| 計測点 | 残す一次データ | 確認すること |
|---|---|---|
| 供給・受電側 | 電圧、電流、電力、周波数、力率、電源品質イベント | 外部系統または施設側から異常が入ったか。 |
| 制御盤AC入力 | 入力電圧、ブレーカー、接触器、AC/DC電源警報 | 盤入力と盤内部のどちらで電圧が失われたか。 |
| DC24V母線 | 電圧、負荷電流、UPS動作、バッテリー状態 | PLC、I/O、通信機器の動作電圧を下回ったか。 |
| PLC・EtherCAT | CPUイベント、リンク断、スレーブ状態、I/O変化、シーケンス番号 | どのノードが最初に離脱し、どこへ波及したか。 |
| サーボ・工程 | アラーム、位置、速度、トルク、工程状態、ロット、検査値 | 停止が機械位置、仕掛品、品質へ与えた影響。 |
スマートメーターの継続計測は、正常時のベースライン、設備起動時の負荷、停止前後の変化を保存します。 短時間の瞬低は、電源品質記録、UPSイベント、PLC・サーボのイベントログを組み合わせて査証します。
Control Network / DC24V Bus / Functional Boundary
3. PLC本体ではなく、制御ネットワーク全体をバックアップ対象にする
PLC本体に電断保持機能があっても、周辺のEtherCATスレーブ、リモートI/O、IPC、HMI、通信ゲートウェイ、センサー、データロガーが落ちれば、装置は継続できません。 多軸制御盤では、部品単位ではなく、制御機能のつながりで負荷を分類します。
演算・表示
PLC CPU、モーションCPU、IPC、HMI、データ収集PC。
通信・同期
EtherCATマスタ・スレーブ、スイッチ、ゲートウェイ、上位通信。
入出力・検出
リモートI/O、センサー、エンコーダ周辺、検査装置、計測器。
保安・停止
ブレーキ、保安回路、停止シーケンスに必要な制御電源。
駆動
サーボアンプ主回路、モーター、ポンプ、ファン、搬送軸。
DC24V UPSで守る範囲と、AC側または動力側で守る範囲を分けます。 ただし、工程上止められない機能は、制御と駆動を同じ設備セルとして扱います。
Design Levels / Local Backup / Long Runtime / Multi-Power
4. 多軸制御盤をどこまでバックアップするか
多軸制御盤のバックアップは、盤内のDC24V制御系だけを守る方法から、 盤外電源による長時間化、さらにサーボやモーターを含む動力側の保護まで段階があります。 停止を許容できる時間と、継続しなければならない設備機能に応じて構成を選びます。
LEVEL 1
DC24V制御盤専用UPSで局所保持する
PLC、I/O、通信、IPC、HMI、ログ装置を保持します。瞬低通過、通信継続、ログ保存、安全停止に適します。
LEVEL 2
可搬型UPSを前段へ置き、DC UPSを長時間化する
制御盤AC入力の前段に可搬型UPSを配置し、盤内DC UPSの高速保持と、盤外電源の長時間保持を分担します。
LEVEL 3
盤外DC UPSとDCバスへ分離する
盤内が狭い、高温、粉じん、保守困難な場合は、バッテリーと電源を盤外へ出し、DC24Vバスで必要な制御盤へ供給します。
LEVEL 4
動力側を含むマルチ電源化へ拡張する
サーボやモーターを止められない工程では、AC一次側、瞬低補償、設備セル用UPS、高圧直流給電、オフグリッド電源を組み合わせます。
一般的な選定手順、盤外設置、長時間化、マルチ電源化は、 「制御盤UPS・DC24Vバックアップの選び方」 で詳しく解説しています。
Load Survey / Device Models / Practical Verification
5. DC24V UPSは、メーカー型式と実測負荷から選定する
多軸制御盤では、PLCの消費電力だけを見ても容量は決まりません。 I/O、通信、IPC、HMI、センサー、検査、データロガーを含め、実際に保持する負荷を分けます。
- 電気回路図とメーカー型式を確認する。 PLC、IPC、HMI、I/O、通信、サーボ、AC/DC電源を特定します。
- DC24V系統を機能別に分ける。 継続負荷、終了処理負荷、停止可能負荷を分類します。
- 通常時の電圧・電流を実測する。 銘板値だけでなく、運転モード別の実負荷を確認します。
- 起動・復電時の挙動を確認する。 同時起動、充電、接触器、IPC、通信機器の過渡電流を見ます。
- 保持時間を目的から決める。 瞬低通過、ログ保存、安全停止、復電待ち、縮退運転を分けます。
- 盤内温度と設置条件を確認する。 バッテリーだけでなく、電源回路と周辺部品の寿命へ影響します。
- 実負荷試験を行う。 貸出機を用い、停電、復電、保持時間、異常信号、通常運転への復帰を確認します。
多軸制御盤では、計算上の容量が足りることと、設備が正常に復帰できることは別です。 最終判断は実負荷と復電シーケンスで行います。
Restart Sequence / Synchronization / Data Integrity
6. 多軸制御では、停止時間より復帰順序が問題になる
多軸制御では、電源が戻れば直ちに生産へ戻れるとは限りません。 PLC、IPC、通信、I/O、サーボ、検査装置、上位システムが異なる時間で立ち上がるため、復帰順序を誤ると通信待ち、同期不成立、原点復帰、データ不整合が発生します。
同時再起動の負荷
複数電源、IPC、HMI、通信機器が同時に起動し、通常運転時とは異なる電流が流れる。
通信ノードの立ち上がり差
PLCが先に起動しても、スレーブやゲートウェイが未起動なら異常判定になる。
位置・工程状態の確認
軸位置、ブレーキ、治具、仕掛品、圧力、温度を確認しなければ再開できない。
データの整合
PLC、IPC、検査、上位システムの記録時刻とロット状態を照合する必要がある。
UPSの目的は、単に停電時間を埋めることではありません。 復帰順序を崩さず、一次データを残し、再開条件を確認できる状態を維持することです。
256-Axis Control / Design Responsibility / Vendor Coordination
7. 多軸制御の電源設計は、誰か一社だけでは決められない
256軸規模の制御では、PLC本体、モーション制御、EtherCAT、 リモートI/O、サーボ、産業用PC、HMI、通信、データ収集が 一つの設備として同期しています。 いずれかの電源が瞬低・瞬停で失われれば、単純な再起動では復旧できず、 原点復帰、再同期、工程状態の確認、品質確認が必要になります。
多軸制御で問われるのは「UPSを付けるか」ではありません。 どの電源、通信、位置情報、工程状態を、どの時間まで、 誰の責任で保持するかです。
しかし、設備ユーザーが制御盤内部の電源系統や、 PLC・サーボの停止条件、復帰条件を単独で判断することは困難です。 実際には、PLC・サーボメーカー、または装置を組み込んだ アセンブリベンダーへ確認せざるを得ない構造があります。
PLC・サーボメーカー
PLC、モーションユニット、EtherCAT、サーボアンプの 電源保持条件、停止動作、アラーム、復帰条件を確認します。
アセンブリベンダー
制御盤内部の回路、DC24V系統、電磁接触器、安全回路、 サーボ主回路、補機を含む設備全体の動作を確認します。
設備ユーザー・電源設計者
停止許容時間、工程損失、仕掛品、品質、安全、復旧時間を整理し、 必要なバックアップ範囲と保持時間を決定します。
設計協議に必要な四つの情報
| 必要情報 | 確認する内容 |
|---|---|
| 内部電気回路 | AC入力、DC24V母線、安全回路、接触器、サーボ主回路、 補機、ブレーキの接続関係。 |
| メーカー仕様 | 瞬低耐量、保持時間、電源断時の動作、位置保持、 アラーム、復帰手順。 |
| 一次データ | 供給電圧、DC24V、PLCイベント、通信断、サーボアラーム、 位置、工程状態を同じ時刻軸で確認する。 |
| 停止・復帰シナリオ | 瞬低通過、継続運転、安全停止、復電待ち、再同期、 原点復帰、品質確認の順序。 |
多軸制御のバックアップは、UPSメーカーだけでも、 PLCメーカーだけでも完結しません。 メーカー仕様、装置内部回路、一次データ、設備ユーザーの運用条件を接続し、 制御系、通信系、記録系、必要な動力系を一つの設備機能として設計します。
一般的な制御盤UPS、DC24Vバックアップ、可搬型UPSによる長時間化については、 制御盤UPSとDC24Vバックアップの設計 で整理しています。
Field Implementation / DC Bus / Long Runtime
8. 実装例:制御用DC24Vバスラインを長時間バックアップする
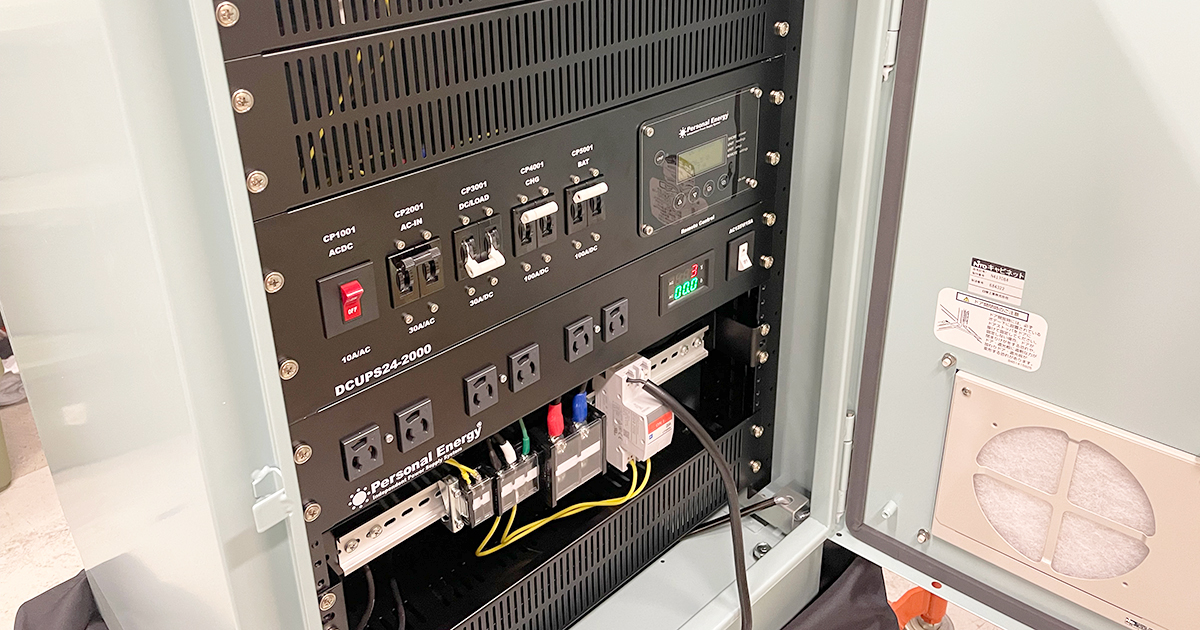
Heroに掲載した当社製DC UPSは、制御用DC24Vバスラインの長時間バックアップとして実装したものです。 デュアルフューエル船の制御電源用UPSとして運用されており、PLC単体ではなく、制御電源をバスとして保持する考え方を示しています。
工場へ適用する場合も、盤ごとに小さな電池を抱える方法だけではありません。 必要なDC24V負荷をまとめ、盤外で温度・保守・交換性を管理し、必要な制御盤へ分配する構成を検討できます。
Engineering Checklist
9. 多軸制御盤UPSの設計前に確認する12項目
- 対象設備の軸数と、停止時に影響する工程範囲。
- PLC、IPC、HMI、EtherCAT、I/O、通信、検査、ロガーのメーカー型式。
- 制御盤AC入力とDC24V系統の電気回路図。
- 供給側、盤入力、DC24V母線、設備ログの一次データ。
- 通常時、起動時、復電時の電圧・電流。
- 瞬低を通過するだけか、停電中も保持するか。
- ログ保存、安全停止、復電待ちに必要な時間。
- モーター・サーボ停止を工程上許容できるか。
- ブレーキ、保安回路、残圧、残熱、機械的位置の条件。
- 盤内温度、空間、粉じん、水、冷却、保守経路。
- バッテリー、キャパシタ、盤外DC UPS、可搬型UPSの役割分担。
- 停電・復電・通信復帰を含む実負荷試験と復旧手順。
Design Decision
10. 最終判断は「何を、どの時間まで保持し、どう戻すか」
多軸制御盤のUPS設計では、軸数やPLCの消費電力だけから容量を決めません。 PLC、I/O、通信、IPC、HMI、記録、安全回路、必要な駆動系を機能単位で分け、 瞬低通過、ログ保存、安全停止、復電待ち、縮退運転のどこまで必要かを決めます。
停止の起点
供給側、盤入力、DC24V母線、機器ログを同じ時刻軸で照合する。
保持する機能
制御・通信・記録・安全・必要な駆動を分ける。
保持する時間
瞬低通過から長時間運転まで、目的から時間を決める。
復帰条件
通信、位置、工程、品質を確認して安全に再開する。
守る対象はPLCという部品ではなく、設備を安全に継続・停止・再開するための機能です。
Evidence / References
11. 根拠・確認資料
本稿では、最大256軸という製品仕様、同期通信の仕組み、設備停止前後の記録機能と、当社のDC24Vバックアップ実装を分けて確認します。 個別メーカーの仕様を、すべての制御盤へそのまま一般化しません。
メーカー一次資料
OMRON NX701 CPU Units / Specifications
NX701の構成例に最大256軸のモーション制御仕様があり、モーション制御周期がEtherCATのプロセスデータ通信周期と連動すること。
メーカー一次資料
三菱電機 MELSEC iQ-R Motion / Positioning Specifications
MELSEC iQ-Rのモーションモジュールに4軸から256軸までの構成があり、高軸数制御が実製品仕様として存在すること。
技術一次資料
Beckhoff EtherCAT / Distributed Clocks
EtherCATで分散クロックを用いて複数ノードの時刻・動作を高精度に同期させる仕組みが用いられること。
メーカー一次資料
KEYENCE KV-X Series / Machine Operation Recorder
設備停止前後のデバイス、カメラ、イベント等を記録し、トラブル原因の確認へ利用する機能がPLC側でも提供されていること。
自社一次実装
慧通信技術工業株式会社 制御用DC24Vバス長時間バックアップ実装
当社製DC UPSを制御用DC24Vバスラインの長時間バックアップとして実装し、デュアルフューエル船の制御電源用途で運用していること。
改訂履歴
Alternative Power / Business Continuity
電源品質に、
空白をつくらない。
停電、設備故障、浸水、法定点検、リコールなど、 既存の電源設備が使えない時間にも、 通信、医療ICT、制御、監視、受付などの 止めてはいけない機能は残ります。
代替電源は、施設全体を支えることが目的ではありません。 必要な負荷と継続時間を絞り、初動を無瞬断でつなぎ、 発電機、電源車、別系統、系統復旧など次の電源へ引き継ぐまでの 時間を確保するために使います。
停電時の切替時間
無瞬断・0秒切替
停電発生時も接続機器への給電を継続
非リチウム方式
AGM方式鉛蓄電池
長期保有と定期交換を前提とした産業用設計
TAIS登録番号
02272-000001
可搬型UPS HPPHBB0101
公的な技術評価
神戸発・優れた技術
慧通信技術工業株式会社の認定技術
※必要な容量、出力、運転時間、切替条件は、接続する機器、突入電流、 設置環境、充電方法、運用体制により異なります。 既存設備との役割分担、代替電源への切替、次の電源への引継ぎまで含めて設計します。
